自分が書いたコードでロボットが動く。フィジカルAIの開発には特別な面白さがあります
2019年にアルトナーに入社したSさんは、自動車向け組み込みソフトウェアの開発からキャリアをスタートし、現在、産業用ロボットビジョンシステムというフィジカルAIの領域に挑戦しています。今回はSさんに、仕事の面白さやエンジニアとしての成長、フィジカルAIに関わるエンジニアの将来性についてうかがいました。(取材・記事執筆:アルトナー取材班)
ソフトウェア エキスパート補佐 S.Y.
理工学部情報科学科卒
2019年既卒・第二新卒入社 30代
〈役職・年齢・業務内容等は取材時のものとなります。〉
幅広い業界や技術に挑戦できることが、入社の決め手でした
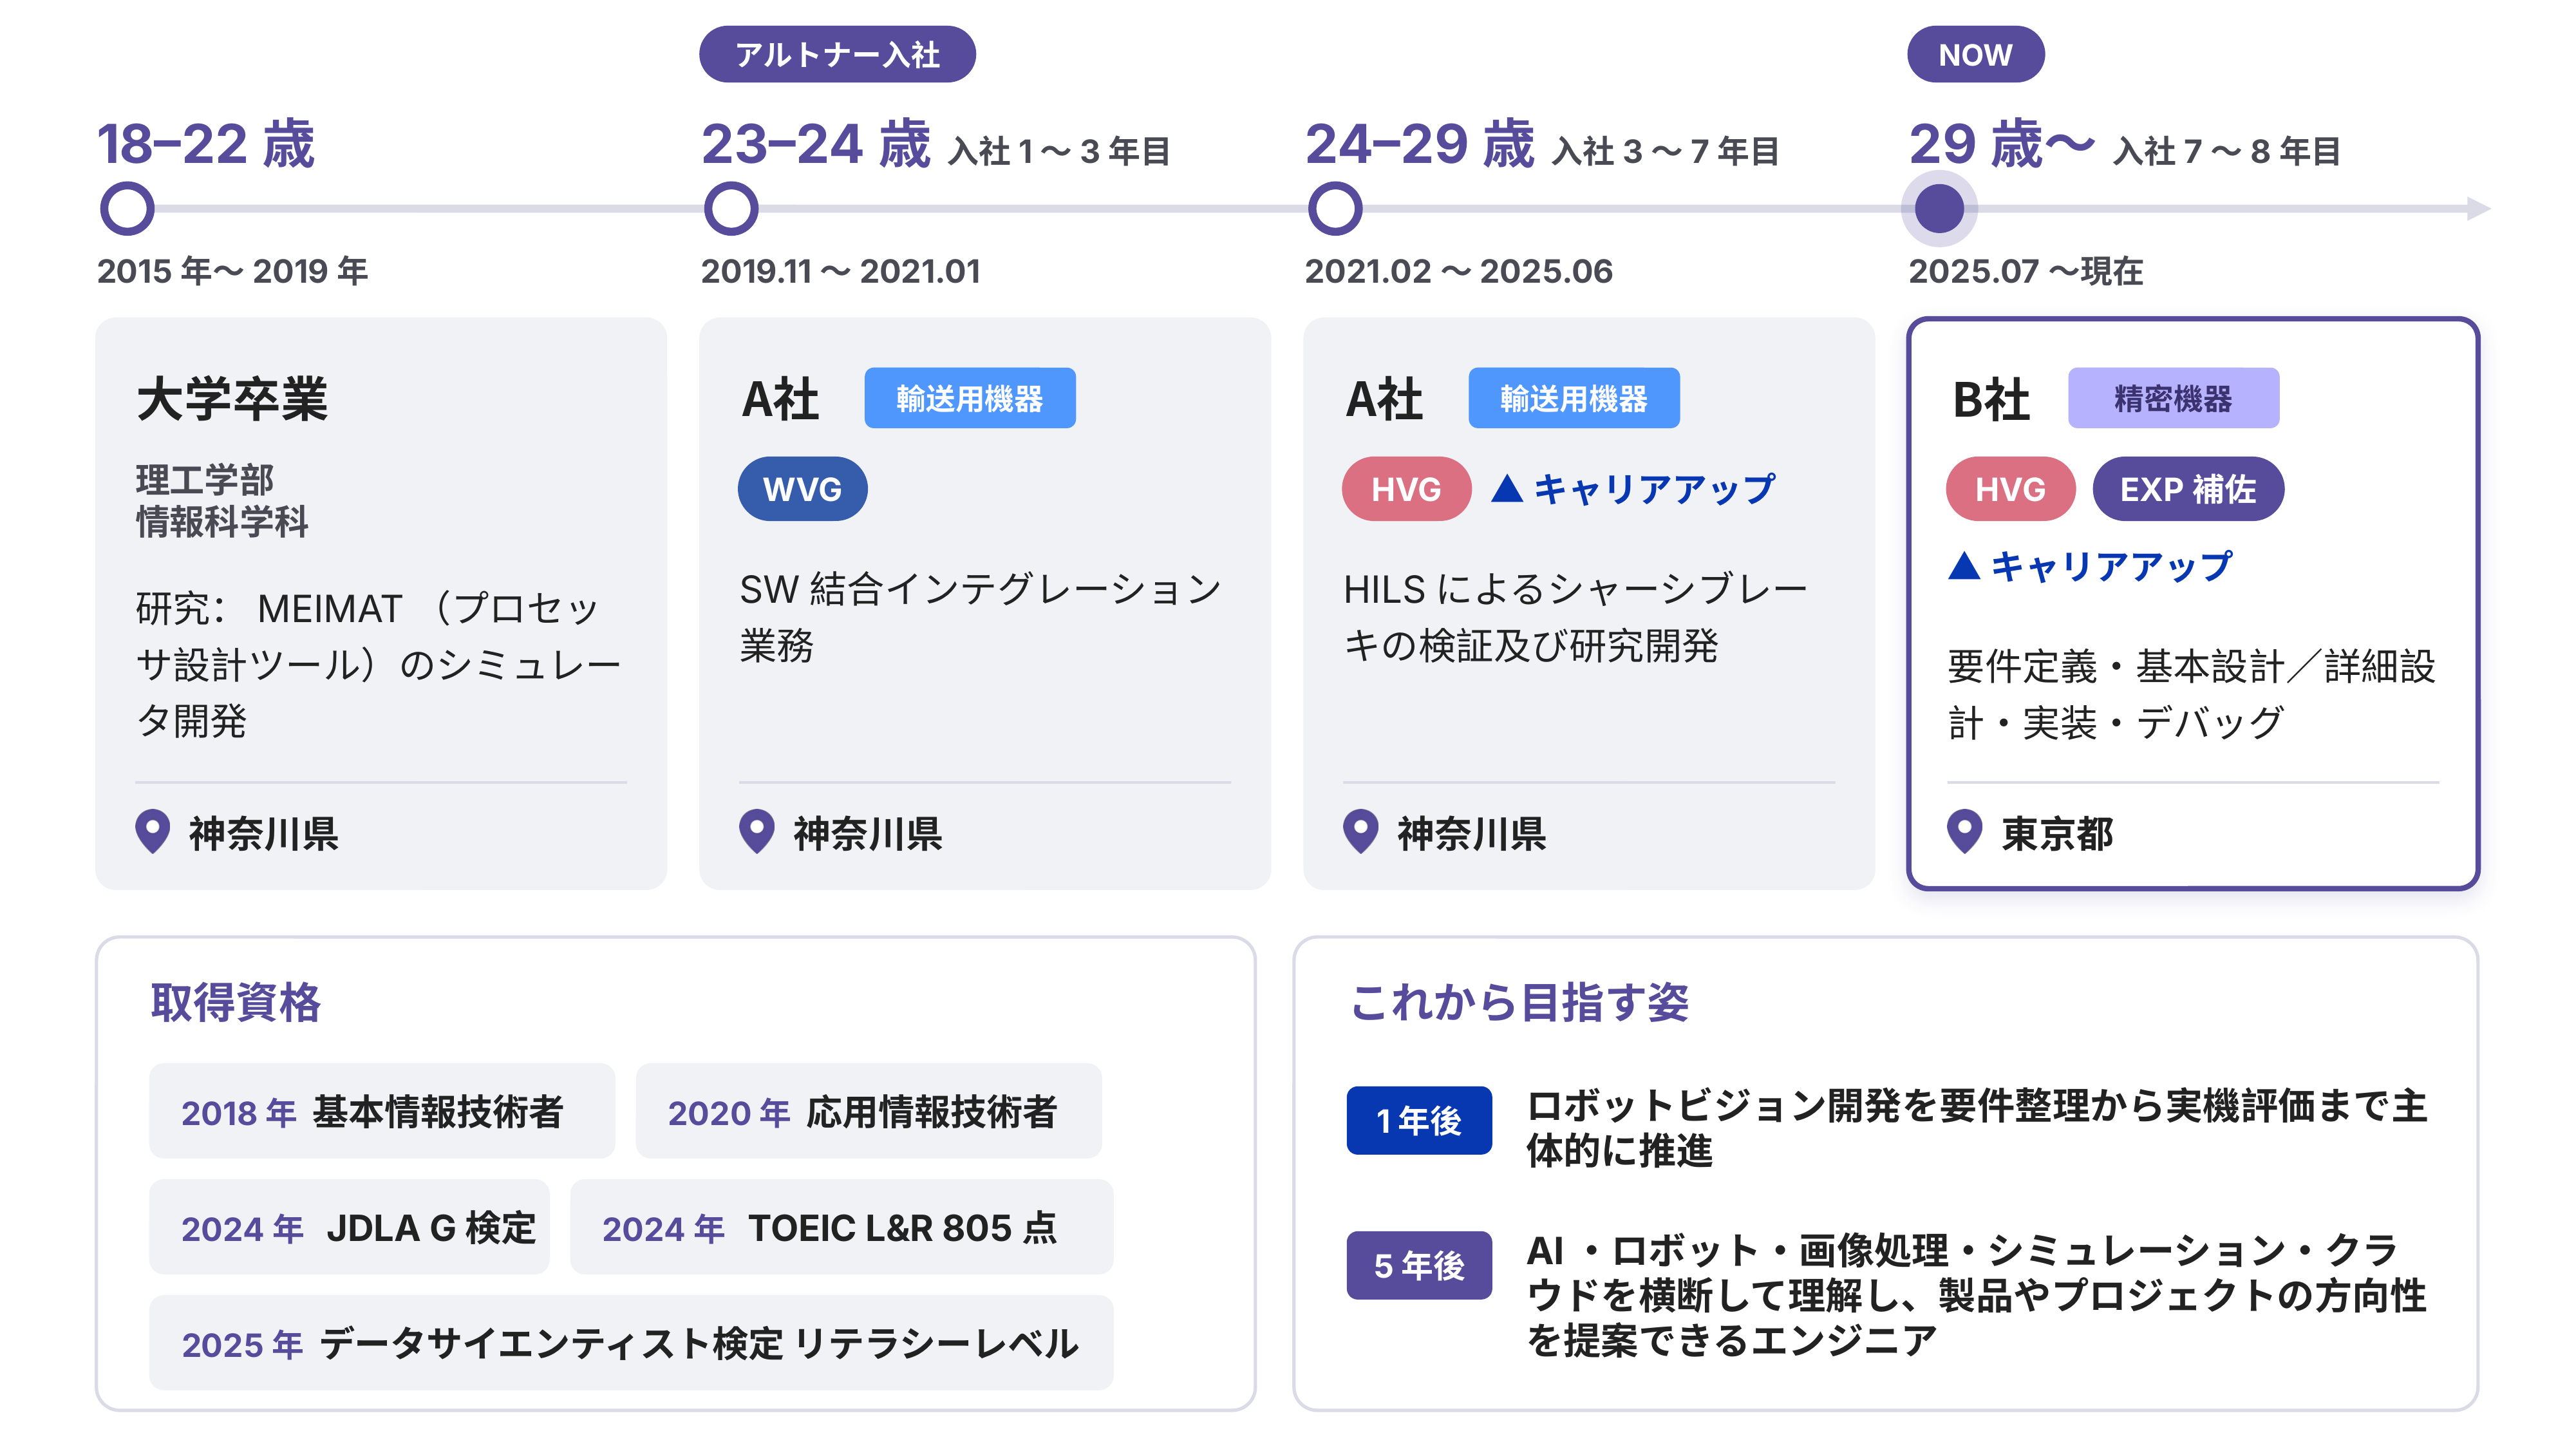
大学で情報科学を専攻し、プログラミングやアルゴリズムなどを学んだSさん。卒業研究では、マイクロプロセッサの動作を確認するシミュレータの開発にも取り組みました。卒業後、特定の製品や開発工程に限定されず、様々な業界や技術領域で経験を積めることに魅力を感じ、アルトナーに入社を決めました。
最初の配属先では、自動車のブレーキ制御ECUに関わる通信・セキュリティソフトウェアの開発に携わりました。CAN通信の試験・解析から、仕様分析、設計、実装まで経験したほか、テストコース等で実車の挙動を確認・解析する業務も担当しました。
輸送機器メーカーでの約5年間の経験を経て、精密機器メーカーの開発現場へと活躍の場を広げたSさん。現在携わっているのは、ばら積みされた部品を取り出す産業用ロボットビジョンシステム開発です。カメラで取得した画像や3D点群から部品の位置や姿勢を認識し、つかむ位置とロボットの動作経路を計算します。AIによる認識結果を現実の動作につなげる、フィジカルAIに関わる仕事です。
Sさんは、ソフトウェアの機能開発、不具合解析、ロボット機種追加、実機評価のほか、クラウドアプリケーションのリリースや環境構築、ロボットをシミュレータへ置き換えて検証する統合シミュレータの開発にも関わっています。
仕事の背景まで理解することで、自ら改善を提案できるようになりました
Sさんは入社3年目に、ワイドバリューグループ(WVG※)からハイバリューグループ(HVG※)へステップアップしました。きっかけは営業担当者からの勧めで、同じ配属先で働くHVGの先輩社員からもアドバイスを受けたといいます。
※WVG:設計開発のメインゾーンであり、設計に関する幅広い業務を担う
※HVG:先行開発・研究開発等、メーカーのトップシークレットかつハイレベルな設計開発を担う
HVGへのステップアップを目指す中で、Sさんは業務への向き合い方を変えていきました。指示された作業を確実にこなすだけでなく、何のためにこの作業を行うのかといった業務の目的や背景まで理解することを意識していったといいます。よりよい進め方を自ら考え、改善を提案するなど、能動的に行動することを心がけました。また、業務で必要になることを見越してPythonを学び、試験や解析の自動化ツールを自ら提案・作成するなど、業務効率化にも取り組みました。
さらに、お客様との要求確認や改善提案、他の担当者のコードレビュー、実機を含む不具合対応など、徐々に業務の幅を広げながらキャリアアップを目指してきました。WVGで培ったエンジニアとしての基礎を土台に、HVGでは関係者と調整しながらより広い視点で課題を主体的に進める力が身についてきたと感じています。
研究開発では、条件や結果を常に記録し次の開発に活かすようにしています
ロボットビジョンの開発では「思いどおりにいかないことの方が多い」と話すSさん。カメラ、画像処理ソフトウェア、AI、ロボットなど、異なる技術や機器が連携するため、画像が期待どおりに取得できても、ロボットが想定した動作をするとは限らないといいます。Sさんは、問題の原因を探る際、条件や結果を常に記録に残すことを欠かさないそうです。こうした記録は、他の担当者との情報共有や、チームで問題を解決する際にも役立つと考えています。
また、製品開発で画像認識AIを活用する際にSさんが重視しているのは、意図しない結果をすぐに失敗と決めつけないことです。なぜその動作が起きたのかを確かめ、別の機能に応用できないかと発展的に考える視点が大切だといいます。
Sさんは配属先の許可を得て、製品開発だけではなく情報収集や文書作成、コード確認などに生成AIを活用しています。使用する際は目的や前提条件をAIに具体的に伝え、得られた結果を仕様書やソースコード、ログなどの一次情報で確認しています。AIの出力を正しく判断するための基礎知識や機密情報の取り扱いにも注意しながら、業務の効率化と品質の確保を両立させています。
自分が書いたコードでロボットが動く瞬間に、感動します
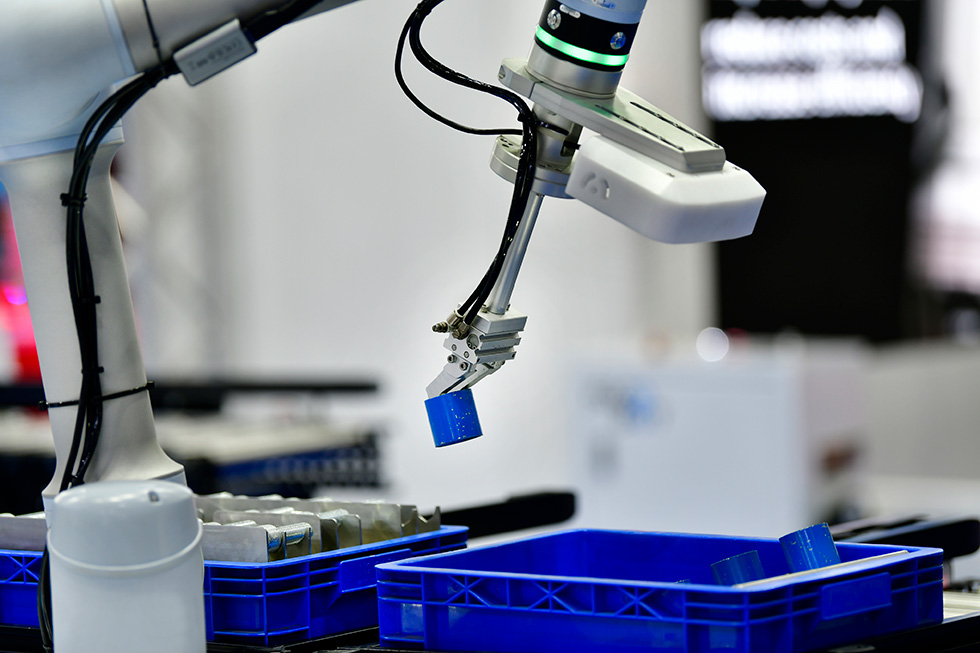
SさんがフィジカルAIに関わる中で特にやりがいを感じるのは、自分が開発したソフトウェアによって実際のロボットが動く瞬間です。自分よりも大きなロボットが、自分の書いたプログラムどおりに動く。その姿には、パソコン上でソフトウェアを開発するだけでは得られない、特別な快感や感動があるそうです。
最初の配属先での自動車向けシステム開発で担当したのは、車両を構成する多くの制御機器のうちブレーキに関わる部分でした。一方、現在は画像認識からロボットの動作まで、システム全体に関わっています。そのため、自分が組んだコードと実際の動作とのつながりをより直接的に実感できるそうです。
フィジカルAIに関わるもう1つの魅力は、正解のない開発に挑戦できることです。現在のプロジェクトは研究開発段階にあり、仕様が固まっていない中で方法を考え、試し、うまくいかなければ別の方法を探るという難しさがあります。その反面、試行錯誤を通じて新しい価値を生み出すことにも面白さを感じています。
ソフトウェア以外の技術も、実務を通じて身につけてきました
フィジカルAIの開発では、C言語やC++、Pythonなどのプログラミングに加え、画像処理、3D点群、座標変換、ロボット制御、経路計画など、幅広い知識が求められます。Sさんが重要だと考えているのは、それぞれを個別に理解するだけでなく、センサーから取得した情報がどのように処理され、ロボットの安全な動作につながるのかといった、システム全体を捉える視点です。
Sさんは、経験豊富な周囲のエンジニアに仕様やロボットの動作方法を教わり、検証を繰り返しながら知識を身につけてきました。大学で学んだ情報技術の基礎や、アルトナーの研修で学んだC言語、マイコン、CAN通信なども土台になっています。AIについてはG検定を取得し、ディープラーニングの基礎を学びました。
また、同じ配属先のアルトナー社員とは日頃から技術情報を共有し、配属先が異なる社員とも社内講座などで交流しています。こうした横のつながりを通じて、新たな知識や考え方を吸収できることも、成長につながっていると感じています。
フィジカルAIの発展によってさらに活躍のチャンスが広がると考えています
Sさんは、フィジカルAIの発展によって、今後さらに組み込みソフトウェアエンジニアの活躍の場が広がると考えています。これまで培ってきた制御、通信、実機評価、品質管理などの強みにAIや画像処理の知識を組み合わせれば、認識結果を実際の機器の動作へ結び付ける役割を担えます。Sさんはこれまでの経験を新たな製品やサービスの開発に展開できることに、大きなチャンスを感じています。実際にSさんも、自動車分野で培った安全性や品質を重視する姿勢、シミュレータと実機の両方で確かめる経験が現在の業務に活かされています。
こうした経験を土台に、今後1年間は、ロボットビジョン開発を要件整理から実機評価まで、より主体的に進めることがSさんの目標です。特に統合シミュレータの開発を進め、実機がなくても検証できる範囲を広げたいと考えています。5年後には、AI、画像処理、ロボット、シミュレーション、クラウドなどを横断的に理解し、異なる専門領域の関係者と連携しながら、開発をリードできるエンジニアを目指しています。
休日はスポーツ観戦や旅行を楽しんでいます
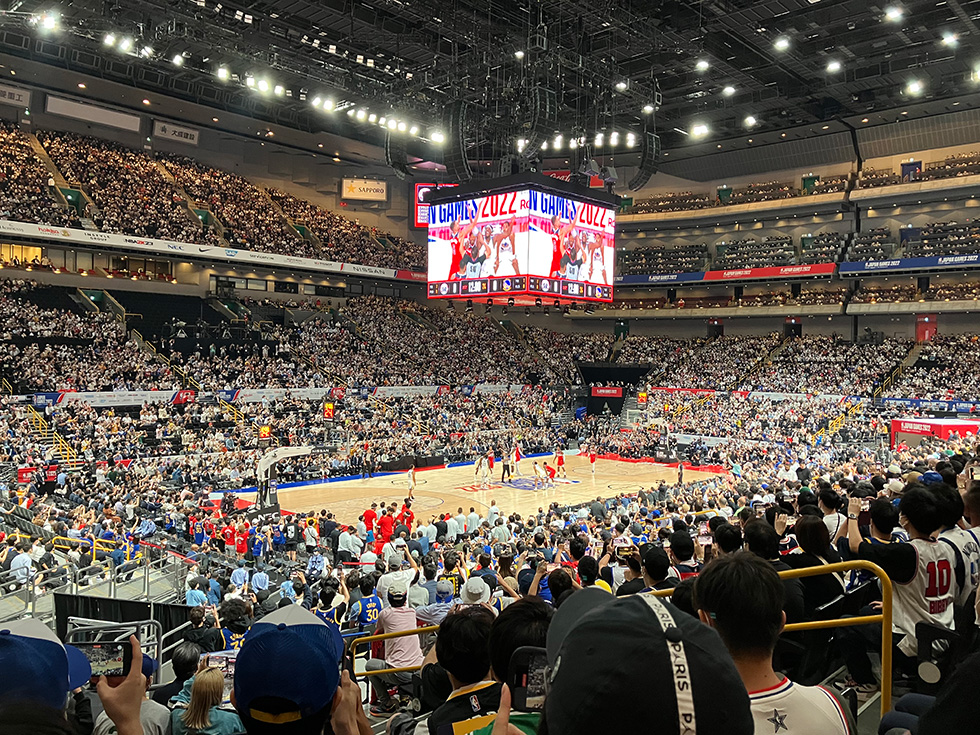
休日はスポーツ観戦や登山、旅行、ゲームなどを楽しんでいるSさん。野球やバスケットボール、ラグビーなど幅広い競技が好きで、会場へ足を運ぶこともあるそうです。旅行では、高知県の四万十川を訪れたことが特に印象に残っており、雄大な自然の中でリフレッシュできたと振り返ります。
エンジニアを目指す方へのメッセージ
最初から全てを理解している必要はありません。わからないことを調べ、試し、周囲の方と相談しながら解決していく経験が成長につながります。
フィジカルAI分野で活躍したい方は、まずはプログラミングやログの読み方などの基礎を身につけ、その上で画像処理やロボットの動きについて学ぶと理解しやすいと思います。また、技術開発は単にプログラムを書くことだけではありません。利用者の目的を理解して設計し、作ったものが正しく安全に動くことを確認するまでが仕事だと考えています。
新しい技術を面白がる気持ちを持ち、失敗を恐れず、様々なことに挑戦してほしいです。
エンジニアのキャリアマップ